חלק א :מבוא לרשתות נוירונים (ANN)
1. מהי רשת נוירונים?
רשת נוירונים מלאכותית (Artificial Neural Network – ANN) היא מודל מתמטי בתחום הבינה המלאכותית, המסוגל ללמוד קשרים ודפוסים מתוך נתונים.
בניגוד לתוכנה רגילה, שבה המתכנת מגדיר את כל כללי הפעולה, רשת נוירונים לומדת את הקשרים באמצעות דוגמאות.
דוגמה: במקום לכתוב נוסחה המתארת קשר מורכב בין X ל־Y, נספק לרשת מאות דוגמאות של X ו־Y. הרשת תנסה ללמוד את הקשר ולחזות ערכי Y חדשים.
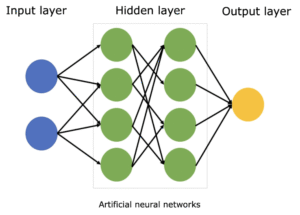
רשת נוירונים בסיסית מכילה שלושה סוגי שכבות:
| שכבה | תפקיד |
|---|---|
| Input Layer | קבלת הנתונים |
| Hidden Layers | עיבוד הנתונים ולמידת קשרים |
| Output Layer | הפקת התוצאה או החיזוי |
כיצד רשת נוירונים לומדת באמצעות MSE, משקלים ונגזרות?
|
1 2 |
x = np.array([0, 1, 2, 3, 4], dtype=float) y = np.array([1, 3, 5, 7, 9], dtype=float) |
קישור להרצה ולקוד : https://colab.research.google.com/drive/1DOd4WaXNnc_1Hf3qkwUJhBvl7k79Wogj?usp=sharing
y=2x+1 אבל הבינה מלאכותית לומד את את החוקיות הקשרים ולא את הנוסחה – לאחר הלמודה TRAIN האימון היא תוכל לנבא
הניבוי יהיה שתקבל X כקלט ותנבא מה יהיה ה Y
ואם ניראה דוגמא מתמקדת יותר
https://colab.research.google.com/drive/1GPIltR9QLWONZCDBlWj7V3Shqm6KhGLD?usp=sharing
Artificial Neural Networks – Weights, Bias, MSE, Gradient Descent and Backpropagation
1. מהי למידה ברשת נוירונים?
רשת נוירונים מלאכותית (ANN) היא מודל מתמטי הלומד קשר בין נתוני קלט (X) לבין תוצאות רצויות (Y).
הרשת לומדת באמצעות שינוי שני סוגי פרמטרים:
-
Weights (משקלים): קובעים את השפעת כל קלט על הנוירונים.
-
Biases (הטיות): ערכים נלמדים שמתווספים לחישוב של כל נוירון.
במהלך האימון הרשת משנה את הפרמטרים כדי להקטין פונקציית שגיאה (Loss Function).
בקוד שלנו בחרנו בפונקציה MSE – Mean Squared Error.
מהו MSE וכיצד רשת נוירונים לומדת מהטעויות שלה?
1. מהו MSE?
כאשר אנחנו מאמנים רשת נוירונים, אנחנו נותנים לה דוגמאות ומבקשים ממנה ללמוד את הקשר ביניהן.
לדוגמה, אנחנו נותנים לרשת מספר X ומבקשים ממנה לחזות את התוצאה Y.
בהתחלה הרשת אינה יודעת מה התוצאה הנכונה ולכן היא עשויה לטעות.
כדי לדעת עד כמה הרשת טועה, אנחנו משתמשים במדד שנקרא:
MSE – Mean Squared Error
בעברית: ממוצע השגיאות הריבועיות.
MSE הוא מספר שמאפשר לנו למדוד את השגיאות של הרשת.
ככל שהמספר קטן יותר, כך התחזיות קרובות יותר לתוצאות האמיתיות, בממוצע לפי מדד זה.
המטרה של הרשת בזמן האימון היא להקטין את ה־MSE.
2. דוגמה פשוטה
נניח שיש לנו חמישה נתונים.
| X – קלט | Y – תוצאה אמיתית |
|---|---|
| 0 | 1 |
| 1 | 3 |
| 2 | 5 |
| 3 | 7 |
| 4 | 9 |
אנחנו נותנים לרשת הנוירונים את הנתונים האלה כדי שתלמד את הקשר בין X לבין Y.
במקרה שלנו, הקשר האמיתי הוא:
Y = 2 × X + 1
אבל הרשת אינה מקבלת את הנוסחה. היא מקבלת רק את הדוגמאות.
לאחר מספר שלבי אימון, נניח שהרשת מחזירה את התחזיות הבאות:
| X | Y אמיתי | Ŷ חזוי |
|---|---|---|
| 0 | 1 | 1.5 |
| 1 | 3 | 2.5 |
| 2 | 5 | 4.0 |
| 3 | 7 | 6.5 |
| 4 | 9 | 8.5 |
מה פירוש Ŷ?
הסימון Ŷ נקרא Y Hat.
- Y הוא הערך האמיתי.
- Ŷ הוא הערך שרשת הנוירונים חזתה.
אפשר לראות שהתחזיות של הרשת קרובות לתוצאות האמיתיות, אבל עדיין קיימות שגיאות.
הערכים החזויים כאן נבחרו לצורך הדוגמה ולא נלקחו מהרצה אמיתית של הרשת.
3. כיצד מחשבים את השגיאה? Error
השלב הראשון הוא לחשב את ההפרש בין התוצאה האמיתית לתחזית של הרשת.
הנוסחה:
Error = Y − Ŷ
לדוגמה:
התוצאה האמיתית היא:
Y = 1
אבל הרשת חזתה:
Ŷ = 1.5
לכן:
Error = 1 − 1.5 = −0.5
התוצאה שלילית משום שהרשת חזתה מספר גבוה יותר מהתוצאה האמיתית.
דוגמה נוספת:
Y = 5
Ŷ = 4
Error = 5 − 4 = +1
כאן השגיאה חיובית, משום שהרשת חזתה מספר נמוך מהתוצאה האמיתית.
נחשב את כל השגיאות:
| X | Y אמיתי | Ŷ חזוי | Error = Y − Ŷ |
|---|---|---|---|
| 0 | 1 | 1.5 | −0.5 |
| 1 | 3 | 2.5 | +0.5 |
| 2 | 5 | 4.0 | +1.0 |
| 3 | 7 | 6.5 | +0.5 |
| 4 | 9 | 8.5 | +0.5 |
4. מהי שגיאה בריבוע? Squared Error
לאחר שחישבנו את השגיאות, אנחנו מעלים כל שגיאה בריבוע.
מה המשמעות של העלאה בריבוע?
מכפילים את המספר בעצמו.
לדוגמה:
2² = 2 × 2 = 4
3² = 3 × 3 = 9
גם מספר שלילי אפשר להעלות בריבוע:
(−2)² = (−2) × (−2) = 4
מכפלה של שני מספרים שליליים היא מספר חיובי.
נחזור לדוגמה שלנו.
השגיאה הראשונה:
Error = −0.5
נעלה בריבוע:
Error² = (−0.5) × (−0.5) = 0.25
נחשב את השגיאות הריבועיות של כל הדוגמאות:
| X | Y אמיתי | Ŷ חזוי | Error = Y − Ŷ | Error² |
|---|---|---|---|---|
| 0 | 1 | 1.5 | −0.5 | 0.25 |
| 1 | 3 | 2.5 | +0.5 | 0.25 |
| 2 | 5 | 4.0 | +1.0 | 1.00 |
| 3 | 7 | 6.5 | +0.5 | 0.25 |
| 4 | 9 | 8.5 | +0.5 | 0.25 |
| סה"כ | 2.00 |
5. מדוע מעלים את השגיאה בריבוע?
יש שלוש סיבות חשובות.
סיבה ראשונה: למנוע ביטול בין שגיאות חיוביות ושליליות
נניח שהרשת טעתה פעמיים.
בטעות הראשונה:
Error = −2
בטעות השנייה:
Error = +2
אם נחבר את השגיאות:
−2 + 2 = 0
נקבל אפס, למרות שהרשת טעתה בשתי הדוגמאות!
אבל כאשר מעלים בריבוע:
(−2)² = 4
(+2)² = 4
כעת:
4 + 4 = 8
השגיאות כבר אינן מבטלות זו את זו.
סיבה שנייה: להעניש יותר על שגיאות גדולות
נבחן את הטבלה:
| גודל השגיאה | השגיאה בריבוע |
|---|---|
| 0 | 0 |
| 1 | 1 |
| 2 | 4 |
| 3 | 9 |
| 4 | 16 |
| 5 | 25 |
אפשר לראות שככל שהשגיאה גדלה, הריבוע שלה גדל במהירות רבה יותר.
לדוגמה:
שגיאה בגודל 2 נותנת ריבוע של 4.
שגיאה בגודל 4 נותנת ריבוע של 16.
כלומר, כאשר גודל השגיאה גדל פי שניים, השגיאה הריבועית גדלה פי ארבעה.
לכן MSE נותן משקל גדול יותר לטעויות גדולות.
סיבה שלישית: לאפשר למידה באמצעות נגזרות
אחת השיטות המרכזיות ללימוד רשתות נוירונים מבוססת על חישוב נגזרות.
נגזרת היא כלי מתמטי שעוזר לנו לדעת כיצד שינוי קטן במספר מסוים משפיע על התוצאה.
פונקציית השגיאה הריבועית נוחה לחישוב נגזרות.
בהמשך נראה כיצד הרשת משתמשת בנגזרות כדי לשפר את המשקלים שלה.
6. כיצד מחשבים MSE?
כעת יש לנו את כל המידע הדרוש.
תחילה חישבנו את השגיאות.
לאחר מכן העלינו כל שגיאה בריבוע.
עכשיו נחשב את הממוצע של כל השגיאות הריבועיות.
שלב ראשון: נחבר את כל השגיאות הריבועיות.
0.25 + 0.25 + 1.00 + 0.25 + 0.25 = 2.00
לתוצאה הזאת קוראים:
SSE – Sum of Squared Errors
כלומר, סכום השגיאות הריבועיות.
שלב שני: נספור כמה דוגמאות יש לנו.
יש לנו חמש דוגמאות.
N = 5
שלב שלישי: נחלק את סכום השגיאות הריבועיות במספר הדוגמאות.
MSE = SSE / N
נציב את הנתונים:
MSE = 2 / 5
MSE = 0.4
זוהי התוצאה הסופית.
כלומר, ממוצע השגיאות הריבועיות של חמש התחזיות הוא 0.4.
הנוסחה הכללית היא:
MSE = סכום כל הערכים של (Y − Ŷ)² / מספר הדוגמאות
חשוב לדעת: MSE אינו השגיאה הממוצעת הרגילה ביחידות של Y, אלא ממוצע השגיאות לאחר העלאתן בריבוע.
7. כיצד הרשת משתמשת ב־MSE כדי ללמוד?
כעת מגיע החלק החשוב ביותר.
אנחנו יודעים לחשב את ה־MSE, אבל כיצד רשת הנוירונים יודעת לשפר את התוצאות?
ברשת נוירונים קיימים מספרים שנקראים:
Weights – משקלים
Biases – הטיות
אלו מספרים שהרשת משנה במהלך האימון.
ניקח לדוגמה נוירון פשוט שמחשב:
Ŷ = W × X + b
כאשר:
- X הוא הקלט.
- W הוא המשקל.
- b הוא ה־Bias.
- Ŷ הוא הערך שהרשת חוזה.
לדוגמה, נניח שהקלט הוא:
X = 2
והתוצאה האמיתית היא:
Y = 5
בתחילת האימון המשקל וה־Bias הם:
W = 1
b = 0
התחזית תהיה:
Ŷ = 1 × 2 + 0
Ŷ = 2
אבל התוצאה האמיתית היא 5.
נחשב את השגיאה:
Error = 5 − 2 = 3
נעלה בריבוע:
Error² = 3 × 3 = 9
מכיוון שיש בדוגמה הזו נתון אחד בלבד:
MSE = 9
הרשת צריכה לשנות את W ואת b כדי להקטין את השגיאה.
8. כיצד הרשת יודעת אילו משקלים לשנות?
הרשת משתמשת בכלי מתמטי שנקרא:
Derivative – נגזרת
הנגזרת עוזרת להבין כיצד שינוי קטן במשקל או ב־Bias ישפיע על ה־MSE.
לדוגמה:
אם הגדלת המשקל מקטינה את השגיאה, כדאי להגדיל אותו בצעד מתאים.
אם הגדלת המשקל מגדילה את השגיאה, כדאי להקטין אותו בצעד מתאים.
כדי לחשב את כיוון השינוי משתמשים בשיטה הנקראת:
Gradient Descent – ירידת גרדיאנט
במילים פשוטות, הרשת מנסה להתקדם בכיוון שבו השגיאה קטנה.
ברשתות נוירונים הכוללות מספר שכבות, מחשבים את השפעת כל המשקלים וההטיות באמצעות שיטה שנקראת:
Backpropagation – הפצת השגיאה לאחור
חשוב להבין: הרשת אינה משנה את המשקלים באופן אקראי. היא מחשבת נגזרות המראות כיצד שינוי בכל פרמטר משפיע על השגיאה.
אלגוריתם האימון משתמש בנגזרות כדי לקבוע את העדכונים.
9. מה קורה בקוד TensorFlow שלנו?
בקוד Python הגדרנו:
|
1 2 3 4 |
model.compile( optimizer='adam', loss='mean_squared_error' ) |
שתי ההגדרות חשובות.
loss='mean_squared_error'
אנחנו אומרים ל־TensorFlow להשתמש ב־MSE כדי למדוד את שגיאת התחזיות.
optimizer='adam'
אנחנו אומרים ל־TensorFlow להשתמש באלגוריתם Adam כדי לעדכן את המשקלים וההטיות.
Adam משתמש בנגזרות ובמידע שנצבר מעדכונים קודמים כדי לקבוע כיצד לשנות את הפרמטרים.
בכל שלב אימון הרשת מבצעת את הפעולות הבאות:
- מקבלת נתוני X.
- מחשבת תחזיות Ŷ בעזרת המשקלים וההטיות הנוכחיים.
- משווה את התחזיות לתוצאות האמיתיות Y.
- מחשבת את ה־MSE.
- מחשבת נגזרות באמצעות Backpropagation.
- מעדכנת את המשקלים וההטיות באמצעות Adam.
- ממשיכה באימון כדי לנסות להקטין את השגיאה.
כל התהליך מתבצע באופן אוטומטי על ידי TensorFlow.
10. מה קורה ל־MSE במהלך האימון?
נניח שאנחנו מאמנים רשת במשך 250 Epochs.
Epoch הוא מעבר אחד על כל נתוני האימון.
לדוגמה, ייתכן שנקבל את התוצאות הבאות:
| Epoch | MSE |
|---|---|
| 1 | 12.50 |
| 20 | 8.20 |
| 50 | 4.10 |
| 100 | 1.50 |
| 150 | 0.50 |
| 200 | 0.15 |
| 250 | 0.03 |
אלו תוצאות להמחשה בלבד.
אפשר לראות שה־MSE הולך וקטן.
המשמעות היא שהרשת משפרת את ההתאמה שלה לנתוני האימון.
עם זאת, MSE לא חייב לרדת בכל Epoch, וגם MSE נמוך אינו מבטיח תחזיות טובות על נתונים חדשים.
כדי לבדוק זאת, נהוג להשתמש גם בנתוני Validation שלא משמשים לעדכון המשקלים.
11. סיכום – מה למדנו?
רשת נוירונים לומדת באמצעות שינוי משקלים והטיות.
היא אינה חייבת לדעת מראש את המשוואה המתמטית שיצרה את הנתונים.
היא מנסה ללמוד פונקציה שמקשרת בין הקלט X לתוצאה Y.
כדי לשפר את הלמידה אנחנו משתמשים ב־MSE.
MSE מודד את ממוצע השגיאות הריבועיות של תחזיות הרשת.
במהלך האימון:
- הרשת מחשבת תחזיות.
- מחשבת שגיאות.
- מחשבת MSE.
- משתמשת בנגזרות כדי לבדוק כיצד המשקלים משפיעים על השגיאה.
- מעדכנת משקלים והטיות באמצעות Optimizer.
- חוזרת על התהליך לאורך האימון.
המשפט החשוב ביותר בהרצאה:
רשת נוירונים לומדת באמצעות חישוב השגיאה בין התחזיות שלה לבין התוצאות האמיתיות, ושינוי המשקלים וההטיות כדי להקטין את השגיאה.
זהו אחד העקרונות המרכזיים שעליהם מבוססת למידת רשתות נוירונים מלאכותיות.
חלק ב : תרגול : הרצת תרגיל (עם קוד פשוט ) רשתות נוירונים פרדיקציה
קישור :
https://colab.research.google.com/drive/1aS5y_LKPePjloHi57PZforMGqOESZGgX?usp=sharing


4. ,תרגיל כיתה : בניית רשת נוירונים בעזרת בינה מלאכותית
4.1 בנה בעזרת בינה מלאכותית רשת נוירונים בקוד פייתון – בסביבת פיתוח קולאב אשר מקבל את הנתונים הבאים
4.2 הצג את גרף הלמידה הפעל על 40 איפוקס , 100 איפוקס האם הרשת למדה או דרוש יותר אימון ?

4.3 נבא את התוצאות : הבאות
0.1 , 1.5 . -2.85 , 2.6
4.4 הצג את גרף הנתונים של סידרה a ואת הערכים לניסוי
נתונים ערכים לשאלה :
חלק ג : מצלמת עומד TOF ושימוש ברובוטיקה
חלק ד : ESP32 ארדואינו ושפת C
הערה : קישור לפרוייקט חדש על מיקרובקר ESP32
https://wokwi.com/projects/new/esp32
מבוא למיקרו בקר ESP32


אז איך רובוט בכלל מנווט בתוך מבנה או מחוצה לו ללא GPS
רכיבים חשובים בשיעור
TOF Arduino Lidar Project – Servo & VL53L0X Arduino
- מבוא למיקרובקר – וכתיבת קוד בעזרת בינה מלאוכתית

1.1 קוד אמבדד של המיקרו בקר בשפת C
1.2 קוד להפעלה בסימולטור .
https://wokwi.com/projects/375844740843410433
1.3 מיקרו בקר לחיצה על כפתור והעלת רכיב חשמלי – כגון לד

https://wokwi.com/projects/348323129018286675
1.4 מיקרו בקר קליטת ערך אנלוגי והפעלת לד
1.4.1 קישור לתוכנה – https://wokwi.com/projects/369857352802240513

חלק ד : תרגול בכיתה – ESP32 ארדואינו ושפת C
1 תרגיל כיתה – יחד עם המרצה שלב אחרי שלב – – שימוש בבינה מלאכותית באמבדד
השתמש בקישור : https://wokwi.com/projects/new/esp32
2.1 צור מעגל עם שני לדים כחול ואדום וחבר אותם לפינים 2 ו 4 .
2.2 בנה תוכנה בעזרת A.I שיוצרת קוד מהבהב ללדים :
פין 2 – לד אדום , פין 4 לד כחול
3. תרגיל כיתה – שימוש בבינה מלאכותית באמבדד
3.1 בקש מבנה מלאכותית לנתח את הקוד הבא ולהסביר מה עשוה התוכנית בכל שבל
https://wokwi.com/projects/372153001566564353
3.2 נתח את הקוד הבא באיזה שפה הוא כתוב – – שימוש בבינה מלאכותית באמבדד
https: //wokwi.com/projects/342032431249883731
3.3 נתח את הקוד הבא באיזה שפה הוא כתוב
https://wokwi.com/projects/305568836183130690
חלק ה : תרגול בכיתה – ESP32 ארדואינו ושפת C
תרגיל 1 :
נתון המעגל האלקטרוני הבא – גלאי מרחק HC-SR04 HCSR0
– למד איך הוא עובד כמה הוא עולה ולמה השימוש מה העיקרון הפיזקאלי
(הנח אידאליות – היא 343 מטר לשנייה או 1234.8 קמ"ש, בטמפרטורה של 20 )

לחיצה על מרכז הסנסור מזיזה את המרחק ומשדרת בעזרת כבלים למיקרו בקר את המרחק בכל רגע נתון
- חקור כיצד עובד חיישן אולטראסוני בעזרת LLM
1.1 איזה תדדר ?
1.2 מה הנוסחא הפיזיקאלית , לחישוב המרחק ומדוע מחלקים ב 2 ?
1.3 רכיבים אלקטרוניים בחיישן אולטראסוני ?
2. הפעל את התוכנית הבאה – נתח בעזרת בינה מלאותית מה עושה התוכנית שורה אחרי שורה
https://wokwi.com/projects/399760959908478977
3. בקש מהבינה המלאכותית לשנות את הקוד כך שאם המרחק קטן מ 100 cm יכתב הודעה הינך קרוב מדי ואת המרחק
4. הוסף לד לפין מספר 0 בצבע אדום , הגדר אם המרחק קרוב מידי הוא ידלק אם גדול או שווה הלד כבוי -.
שים לב שהפין הארוך בלד יש לחבר לפין 0 והקצר מחובר ל GND

חקירה פיזיקאלית
5. חישוב זמן המדידה של מרחק באמצעות חיישן אולטראסוני
מהירות X זמן = דרך
5.1 אם פולס אולטראסוני משודר בתדר של 37 קילוהרץ, כמה זמן ייקח לו למדוד מרחקים של 3 מטרים, 10 מטרים ו-40 סנטימטרים, בהתחשב במהירות הקול באוויר? הצג שבלי פתרון
5.2 מה תפקיד – משמש לספיגת גלי קול אחוריים כדי למנוע הפרעות ו"הד חוזר" בתוך החיישן.
5.2 הסבר מהו מרכיבים עיקריים של חיישן פיאזו-אלקטרי ואיך הוא עובד ? כימית פיזקאלית
5.3 מה הקשר בין משוואת ההספק למשאוות SPL הסבר כל משוואה והפרטמרים של כל משוואה
5.3 האם אבק עשוי להפריע ולגרום לשגיאה במדידה באיזור עם הרבה אבק ?
פעת אבק חולי באוויר על חיישן פיאזו-אלקטרי בזמן מדידה
5.3.1 חיישנים בתדר גבוה יותר (למשל 80kHz) סובלים פחות מהפרעות של חלקיקים קטנים – הצג מודל פיזקאלי תומך ומודע מה גודל חלקיק חול
5.3.2 הבא במאמרים ובסרטונים הבאים
3.העזר בבינה מאלכותית – לפיתוח מצלמה טובה יורת עבור נסיעה בתנאי אבק
3.1 איזה מצלמות אורכי גל מתאים לנסיעה באיזור אבק חול ? הצגי מודל מדעי הסבר ?
? תרגיל 2
- העזר בבינה מלאוכתית ללמוד על הנושא 3D MAGENTIC FIELD SENSOR MLX90395
- חפש בעזרת בינה מלאוכתית סרטונים בנושא
- בקש מהבינה המלאכותית לכתוב , דרייבר תוכנה עבור מעבד ESP32 כולל פינים והסבר כל שורה
- בקש למוצא רכיבים אלקטרונים נוספים של חיישן מגנטי
|
a = [
(0, 2107.063993),
(1, 1774.894936),
(2, 1750.009562),
(3, 1481.326385),
(4, 1396.077521),
(5, 1206.241582),
(6, 1226.093311),
(7, 1053.402700),
(8, 863.965419),
(9, 708.908089),
(10, 609.188688),
(11, 507.225962),
(12, 546.267593),
(13, 527.910129),
(14, 445.411797),
(15, 372.281130),
(16, 273.318001),
(17, 232.070553),
(18, 162.902607),
(19, 135.674182),
(20, 15.810602),
(21, 32.953371),
(22, –7.529706),
(23, –58.090834),
(24, 141.533792),
(25, 14.234175),
(26, 40.625799),
(27, –59.885817),
(28, 86.203475),
(29, 31.991252),
(30, 88.132789),
(31, 160.413156),
(32, –75.607018),
(33, 55.269403),
(34, –56.520119),
(35, –94.585288),
(36, 8.086607),
(37, –69.322549),
(38, 81.048572),
(39, 35.469407),
(40, 13.428026),
(41, 55.077948),
(42, –76.633790),
(43, 15.156530),
(44, –100.269949),
(45, 82.102218),
(46, –39.703165),
(47, –12.988640),
(48, –82.648318),
(49, –174.654761),
(50, –125.680074),
(51, 114.949028),
(52, 2.739873),
(53, 51.751231),
(54, 8.351202),
(55, –29.036185),
(56, –138.659365),
(57, 45.099863),
(58, 4.898423),
(59, –140.341615),
(60, 0.263349),
(61, –171.835728),
(62, –112.363502),
(63, 8.291108),
(64, 42.170526),
(65, –95.476512),
(66, 89.265808),
(67, 121.477131),
(68, 63.346685),
(69, 22.926077),
(70, –54.681239),
(71, –0.003649),
(72, –58.438858),
(73, 56.850423),
(74, –62.948579),
(75, 88.712425),
(76, –139.472977),
(77, –32.893119),
(78, 11.448258),
(79, –38.987336),
(80, 25.303369),
(81, –81.415682),
(82, –70.917732),
(83, 24.433327),
(84, 10.738649),
(85, –96.212815),
(86, –14.961291),
(87, –92.290469),
(88, –104.987551),
(89, 15.086477),
(90, –118.130072),
(91, –72.749843),
(92, –172.149650),
(93, –118.275654),
(94, –57.536845),
(95, 37.355310),
(96, –174.049250),
(97, 67.392092),
(98, –178.348884),
(99, 32.446615),
(100, 34.355661),
(101, –29.564107),
(102, –230.259215),
(103, –18.166889),
(104, –186.462794),
(105, –81.414764),
(106, –287.880945),
(107, –140.773498),
(108, –300.851027),
(109, –378.673102),
(110, –492.544540),
(111, –547.831068),
(112, –489.163215),
(113, –822.436100),
(114, –742.851594),
(115, –925.768624),
(116, –885.407152),
(117, –1112.968628),
(118, –1234.314197),
(119, –1212.259426),
(120, –1629.306669),
(121, –1508.318170),
(122, –1887.185332),
(123, –2070.217978),
]
|
About the Author