קורס רובוטיקה ובינה מלאכותית 01-RB302 מבוא MuJoCo
מטרה : היכרות מנוע פיזיקלי לצורך סימולציה של רובוטים.
MuJoCo – Advanced physics simulation
MuJoCo הוא אחד ממנועי הסימולציה הפיזיקלית המובילים במחקר רובוטיקה, בקרה ובינה מלאכותית. הוא מפותח ומתוחזק על ידי Google DeepMind ומופץ בחינם בקוד פתוח.
MuJoCo הם ראשי תיבות של Multi-Joint Dynamics with Contact — דינמיקה של מערכות מרובות מפרקים עם מגע והתנגשויות.
בניגוד לתוכנת תלת־ממד רגילה, MuJoCo מחשב כיצד מערכות פיזיקליות מתנהגות תחת כוחות אמיתיים במודל: כבידה, מסה, מומנטים, חיכוך, התנגשויות ותנועת מפרקים.
1. מה אפשר לעשות עם MuJoCo?
| תחום | דוגמאות לשימוש |
|---|---|
| זרועות רובוטיות | אחיזה, הרמה, העברת חפצים, חישובי מומנט |
| רובוטים הולכים | כלב רובוטי עולה במדרגות, רץ ומתגבר על מכשולים |
| רובוטים דמויי אדם | הליכה, שיווי משקל, נפילה והתאוששות |
| רחפנים | תנועת גוף, כוחות, בקרת טיסה ורוח עם מודל מתאים |
| פיזיקה של גופים | כדור קופץ על בטון, התנגשות, חיכוך והעברת אנרגיה |
| מכונות ומנגנונים | גלגלי שיניים בקירוב מתאים, מנופים, קפיצים ומערכות מפרקים |
| AI ו־Reinforcement Learning | אימון רובוט ללמוד פעולות בניסוי וטעייה |
| ביומכניקה | שרירים, גידים, מפרקים ותנועה אנושית |
| בקרה הנדסית | PID, בקרת מומנט, MPC ואופטימיזציה |
2. דוגמאות לפרויקטים אמיתיים

כלב רובוטי – אימון AI
הרובוט לומד ללכת, להסתובב, לקפוץ ולעלות במדרגות. אפשר לאמן מדיניות RL בסימולציה ולהעבירה בהמשך לרובוט אמיתי, לאחר בדיקות והתאמות.

זרוע רובוטית – Pick and Place
זרוע בעלת שישה צירים מזהה קובייה, ניגשת אליה, תופסת ומעבירה אותה. המנוע מחשב כוחות מגע, מומנטים ותנועות.

ניסוי פיזיקלי – כדורסל נופל
משחררים כדור מגובה 10 מטרים, מגדירים מסה, חיכוך, תכונות מגע וכוחות רוח, ובוחנים גובה קפיצה, מהירות ואנרגיה לאורך הזמן.
חשוב להבין: MuJoCo מחשב את הפיזיקה בהתאם למודל שהגדרת. הוא אינו מבטיח דיוק ניסויי ללא כיול פרמטרים מול מדידות אמיתיות.
3. מי משתמש ב־MuJoCo בעולם הרובוטיקה?
צריך להבחין בין גוף שמפתח או משתמש ב־MuJoCo במחקר, לבין יצרן רובוטים שיש עבורו מודל סימולציה.
| חברה / ארגון | קשר ל־MuJoCo |
|---|---|
| Google DeepMind | מתחזקת ומפתחת |
4. אילו מערכות תומכות ב־MuJoCo?
| מערכת | תמיכה |
|---|---|
| Python | תמיכה רשמית מלאה |
| C / C++ | API מקורי ב־C |
| Windows | כן |
| Linux | כן |
| macOS | כן |
| ROS 2 | כן, דרך mujoco_ros2_control |
| URDF | טעינה, עם מגבלות תאימות |
| MJCF | פורמט מודלים מקורי |
| Gymnasium / RL | אינטגרציה לאימון AI |
| JAX / MJX | חישוב מקביל מואץ |
| Unity | פלאגין רשמי |
האם MuJoCo מתאים לפיתוח הרובוטים שלך?
בהחלט, במיוחד לזרועות רובוטיות, רובוטים הולכים ואימון AI באמצעות Reinforcement Learning.
סימולציה של דינמיקה ומפרקים מצוין
אימון רובוטים ב־RL מצוין
התנגשויות וחיכוך מצוין
מצלמות וראייה ממוחשבת טוב
רחפנים ואווירודינמיקה דורש מודלים נוספים
מיקרורובוטיקה עם זרימת נוזלים מוגבל
המסקנה: MuJoCo הוא בחירה חזקה במיוחד כאשר המטרה היא להבין את הפיזיקה של הרובוט, לפתח בקר מתקדם ולאמן AI לפני הפעלת הרובוט האמיתי. לעומת זאת, סימולציה מפורטת של נוזלים, אווירודינמיקה או אלקטרוניקה דורשת לרוב כלים משלימים
חלק א : תרגול מנוע פיזיקאלי – MuJoCo
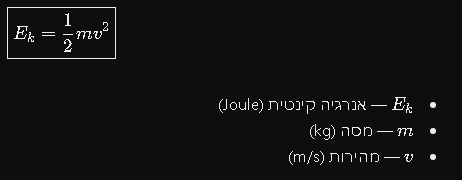
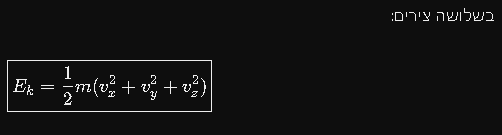
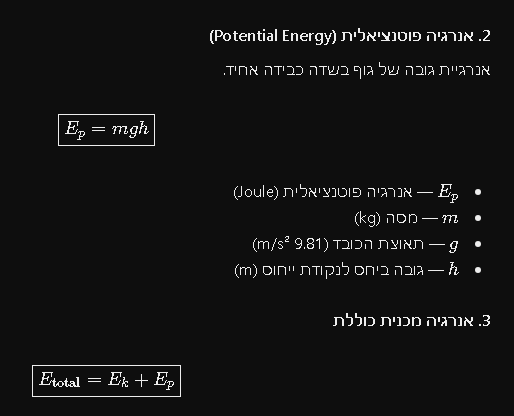
דוגמה: כדורסל במסה 0.62 ק״ג בגובה 10 מטר
בתחילת הנפילה, כשהכדור במנוחה:
בהזנחת התנגדות אוויר, רגע לפני הפגיעה בקרקע:
חשוב: בסימולציית MuJoCo עם רוח, חיכוך ופגיעות בקרקע, האנרגיה המכנית אינה בהכרח נשמרת. בנוסף, אם הכדור מסתובב, יש לכלול גם אנרגיה קינטית סיבובית.
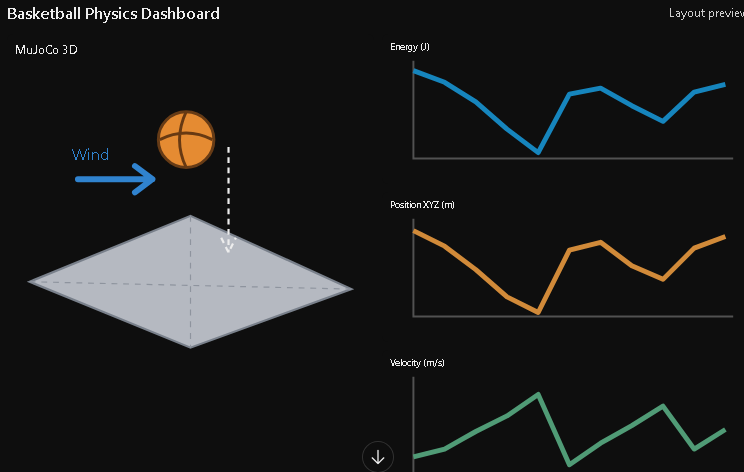
התוכנה מדמה נפילה וקפיצה של כדורסל מגובה 10 מטרים, באמצעות מנוע הפיזיקה MuJoCo.
מה התוכנה עושה?
-
סימולציה תלת־ממדית — כדורסל נופל, פוגע בקרקע וקופץ בחזרה.
-
כבידה — מחשבת תאוצה של 9.81 m/s².
-
רוח — מפעילה רוח של 5 מטר לשנייה בציר X ו־2.7 מטר לשנייה בציר Y.
-
סוג כדור — מאפשרת לבחור כדורסל, כדור טניס, כדור גומי או כדור פלדה.
-
סוג קרקע — מאפשרת להגדיר בטון, גומי או ספוג באמצעות פרמטרים פיזיקליים שונים.
-
זיהוי התנגשויות — מזהה פגיעה בקרקע ומחשב כוחות מגע.
-
מדידת קפיצות — מזהה את הגובה המרבי לאחר כל קפיצה.
-
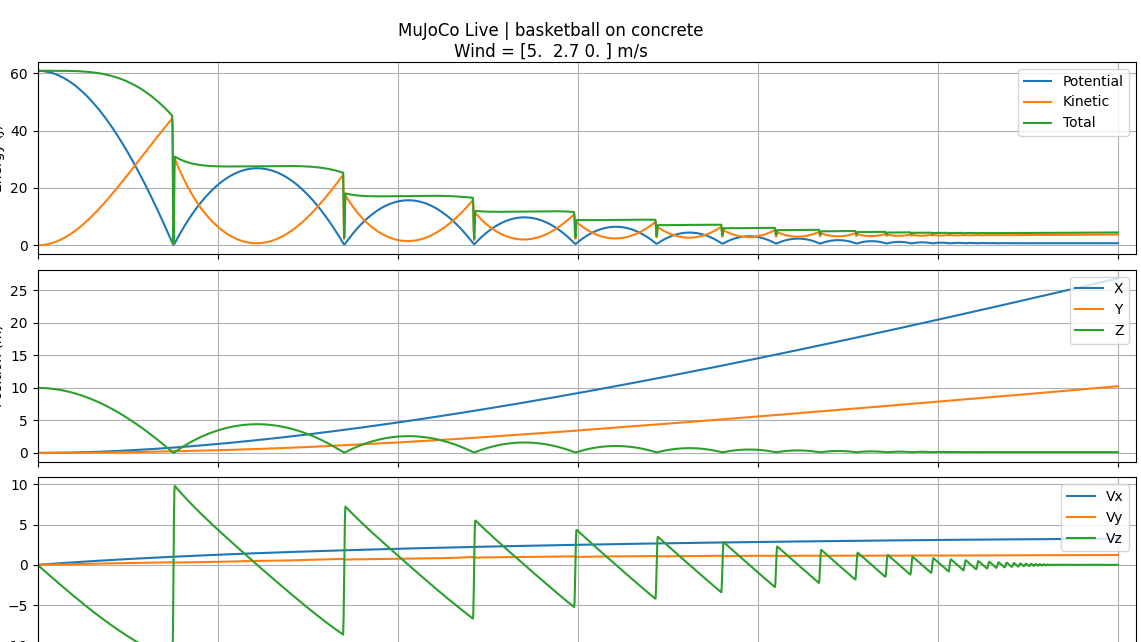
חישוב אנרגיות — אנרגיה פוטנציאלית, קינטית וסכומן.
-
חישוב תנע ומהירות — בכל שלושת הצירים.
-
גרפים בזמן אמת — מציגה אנרגיות, מיקום ומהירות לאורך הסימולציה.
נריץ את הקוד
1. פרמטרים של הסביבה והפיזיקה
| Parameter (English) | שם בעברית | ערך נוכחי | טווח מומלץ | דוגמה והשפעה |
|---|---|---|---|---|
DROP_HEIGHT |
גובה תחילת הנפילה | 10 m | 0.5–100 m | 20: זמן נפילה ארוך יותר |
GRAVITY |
תאוצת הכובד | 9.81 m/s² | 0–20 | 1.62: כבידה של הירח |
WIND_VECTOR[0] |
רוח בציר X | 5 m/s | −30 עד 30 | −5: רוח לכיוון X השלילי |
WIND_VECTOR[1] |
רוח בציר Y | 2.7 m/s | −30 עד 30 | 10: רוח חזקה לכיוון Y |
WIND_VECTOR[2] |
רוח בציר Z | 0 m/s | −20 עד 20 | 5: זרימת אוויר כלפי מעלה |
density |
צפיפות האוויר | 1.2 kg/m³ | 0–2 | 0: ביטול כוח הגרר התלוי בצפיפות |
viscosity |
צמיגות האוויר | 0 | 0–0.001 Pa·s | 0.000018: בקירוב צמיגות האוויר |
DT |
משך צעד פיזיקלי | 0.001 s | 0.0001–0.005 s | 0.0005: חישוב כל חצי מילישנייה |
SIM_TIME |
משך הסימולציה | 20 s | 1–120 s | 60: סימולציה של דקה |
2. פרמטרים של הכדור
בקוד הנוכחי אפשר לבחור ארבעה סוגי כדורים באמצעות BALL_TYPE.
| Parameter (English) | שם בעברית | ערך נוכחי | טווח / אפשרויות | דוגמה |
|---|---|---|---|---|
BALL_TYPE |
סוג הכדור | basketball | basketball, tennis, rubber, steel | tennis: כדור טניס |
radius |
רדיוס הכדור | 0.12 m | 0.01–0.5 m | 0.05: כדור בקוטר 10 ס״מ |
mass |
מסת הכדור | 0.62 kg | 0.01–10 kg | 2: כדור כבד יותר |
ball_color |
צבע הכדור | כתום | RGBA | אדום, ירוק, כחול |
geom type |
צורת הגוף | sphere | sphere בקוד הנוכחי | אפשר להרחיב לקובייה וגליל |
סוגי כדורים שכבר מוגדרים בתוכנה
| סוג הכדור | רדיוס | מסה |
|---|---|---|
| Basketball — כדורסל | 12 cm | 0.62 kg |
| Tennis — טניס | 3.35 cm | 0.057 kg |
| Rubber — גומי | 10 cm | 0.50 kg |
| Steel — פלדה | 5 cm | 4.10 kg |
חשוב: כרגע בחירת סוג הכדור משנה רק את המסה, הגודל והצבע. עדיין לא הגדרנו לכל סוג כדור מקדם אלסטיות או גרר ייחודי.
3. פרמטרים של הקרקע וההתנגשות
אלה הפרמטרים המשמעותיים ביותר לצורך שליטה בגובה הקפיצה בחזרה.
| Parameter (English) | שם בעברית | ערך נוכחי — בטון | טווח ניסוי מומלץ | דוגמה והשפעה |
|---|---|---|---|---|
GROUND_TYPE |
סוג הקרקע | concrete | concrete, rubber, foam | foam: משטח רך |
stiffness |
קשיחות מגע | 15,000 | 1,000–100,000 | 30,000: מגע קשיח יותר |
damping |
ריסון מגע | 15 | 0–200 | 50: ריסון חזק יותר |
friction[0] |
חיכוך החלקה בכיוון ראשון | 0.8 | 0–2 | 0.1: משטח חלק |
friction[1] |
חיכוך החלקה בכיוון שני | 0.005 | 0–2 | 0.8: חיכוך דומה בשני הכיוונים |
friction[2] |
חיכוך פיתול | 0.0001 | 0–0.1 | 0.01: התנגדות גדולה יותר לפיתול |
friction[3:5] |
חיכוך גלגול | 0.0001, 0.0001 | 0–0.1 | 0.01: התנגדות גדולה יותר לגלגול |
condim |
ממדי אילוץ המגע | 3 | 1, 3, 4, 6 | 6: כולל גם חיכוך גלגול |
solimp |
עקומת אימפדנס המגע | 0.95, 0.99, 0.001 | תלוי בפרמטר | משנה את תגובת אילוץ המגע |
ground_color |
צבע הקרקע | אפור | RGBA | ירוק עבור ספוג |
הבהרה חשובה: בפרמטר friction של זוג מגע, שני הערכים הראשונים מייצגים חיכוך החלקה. אבל כאשר condim=3, לא כל רכיבי הפיתול והגלגול פעילים. בנוסף, הערכים stiffness ו־damping הם פרמטרים נומריים של פותר המגע, ולא מדידות ישירות של החומר.
ערכי המשטחים המוגדרים בקוד
| קרקע | Stiffness | Damping | צבע |
|---|---|---|---|
| Concrete — בטון | 15,000 | 15 | אפור |
| Rubber — גומי | 8,000 | 20 | שחור |
| Foam — ספוג | 1,500 | 55 | ירוק |
4. פרמטרים של התצוגה והגרפים
| Parameter (English) | שם בעברית | ערך נוכחי | טווח מומלץ |
|---|---|---|---|
GRAPH_INTERVAL |
זמן בין עדכוני גרף | 0.10 s | 0.02–1 s |
VIEW_INTERVAL |
זמן בין עדכוני תלת־ממד | 0.02 s | 0.01–0.1 s |
PRINT_INTERVAL |
תדירות הדפסה בטרמינל | 0.20 s | 0.05–2 s |
left_w |
רוחב חלון MuJoCo | 58% | 40%–80% |
viewer.cam.distance |
מרחק המצלמה | 23 | 2–100 |
viewer.cam.azimuth |
זווית אופקית של המצלמה | 135° | 0°–360° |
viewer.cam.elevation |
זווית אנכית של המצלמה | −15° | בקירוב −89° עד 89° |
WIND_VECTOR * 0.5 |
קנה מידה של חץ הרוח | 0.5 | 0.1–3 |
5. פרמטרים נוספים שכדאי להוסיף לתוכנה
הפרמטרים הבאים עדיין אינם קיימים כמשתני הגדרה עצמאיים בקוד:
| Parameter (English) | שם בעברית | דוגמה | למה כדאי להוסיף |
|---|---|---|---|
restitution |
מקדם החזרה אלסטית | 0.8 | לקבוע יעד לגובה הקפיצה באמצעות כיול |
drag_coefficient |
מקדם גרר אווירודינמי | 0.47 | לתאר התנגדות אוויר של כדור |
spin |
סיבוב עצמי | 20 rad/s | לחקור השפעת סיבוב |
initial_velocity |
מהירות התחלתית | (2, 0, 0) m/s | לדמות זריקת כדור |
ground_angle |
זווית הקרקע | 15° | לדמות משטח משופע |
wind_variation |
שינוי רוח בזמן | 2 Hz | לדמות משבי רוח |
ball_pressure |
לחץ אוויר פנימי בכדור | 8 psi | לכייל שינוי קשיחות וקפיצה |
לחץ פנימי ומקדם החזרה אינם פרמטרי חומר אוטומטיים במודל הכדור הקשיח הנוכחי; נצטרך להגדיר מודל או תהליך כיול עבורם.
מבחינה מדעית:אפשר להשתמש בתוכנה כדי לחקור השפעות של מסת הכדור, גודלו, הרוח, סוג המשטח ופרמטרי המגע על מסלול הנפילה, הכוחות וגובה הקפיצה. לקבלת תוצאות מדויקות בעולם האמיתי נדרש כיול של מודל המגע והאוויר.
|
1 |
pip install mujoco numpy matplotlib pywin32 |
|
1 2 3 4 5 6 7 8 9 10 11 12 13 14 15 16 17 18 19 20 21 22 23 24 25 26 27 28 29 30 31 32 33 34 35 36 37 38 39 40 41 42 43 44 45 46 47 48 49 50 51 52 53 54 55 56 57 58 59 60 61 62 63 64 65 66 67 68 69 70 71 72 73 74 75 76 77 78 79 80 81 82 83 84 85 86 87 88 89 90 91 92 93 94 95 96 97 98 99 100 101 102 103 104 105 106 107 108 109 110 111 112 113 114 115 116 117 118 119 120 121 122 123 124 125 126 127 128 129 130 131 132 133 134 135 136 137 138 139 140 141 142 143 144 145 146 147 148 149 150 151 152 153 154 155 156 157 158 159 160 161 162 163 164 165 166 167 168 169 170 171 172 173 174 175 176 177 178 179 180 181 182 183 184 185 186 187 188 189 190 191 192 193 194 195 196 197 198 199 200 201 202 203 204 205 206 207 208 209 210 211 212 213 214 215 216 217 218 219 220 221 222 223 224 225 226 227 228 229 230 231 232 233 234 235 236 237 238 239 240 241 242 243 244 245 246 247 248 249 250 251 252 253 254 255 256 257 258 259 260 261 262 263 264 265 266 267 268 269 270 271 272 273 274 275 276 277 278 279 280 281 282 283 284 285 286 287 288 289 290 291 292 293 294 295 296 297 298 299 300 301 302 303 304 305 306 307 308 309 310 311 312 313 314 315 316 317 318 319 320 321 322 323 324 325 326 327 328 329 330 331 332 333 334 335 336 337 338 339 340 341 342 343 344 345 346 347 348 349 350 351 352 353 354 355 356 357 358 359 360 361 362 363 364 365 366 367 368 369 370 371 372 373 374 375 376 377 378 379 380 381 382 383 384 385 386 387 388 389 390 391 392 393 394 395 396 397 398 399 400 401 402 403 404 405 406 407 408 409 410 411 412 413 414 415 416 417 418 419 420 421 422 423 424 425 426 427 428 429 430 431 432 433 434 435 436 437 438 439 440 441 442 443 444 445 446 447 448 449 450 451 452 453 454 455 456 457 458 459 460 461 462 463 464 465 466 467 468 469 470 471 472 473 474 475 476 477 478 479 480 481 482 483 484 485 486 487 488 489 490 491 492 493 494 495 496 497 498 499 500 501 502 503 504 505 506 507 508 509 510 511 512 513 514 515 516 517 518 519 520 521 522 523 524 525 526 527 528 529 530 531 532 533 534 535 536 537 538 539 540 541 542 543 544 545 546 547 548 549 550 551 552 553 554 555 556 557 558 559 560 561 562 563 564 565 566 567 568 569 570 571 572 573 574 575 576 577 578 579 580 581 582 583 584 585 586 587 588 589 590 591 592 593 |
import os import time import ctypes import time import numpy as np import matplotlib # Use Tk so plots can update without # repeatedly activating their window. matplotlib.use("TkAgg") import matplotlib.pyplot as plt import mujoco import mujoco.viewer import win32gui import win32con import win32process # ========================================== # 1. USER SETTINGS # ========================================== BALL_TYPE = "basketball" GROUND_TYPE = "concrete" DROP_HEIGHT = 10.0 GRAVITY = 9.81 # Wind velocity (m/s) WIND_VECTOR = np.array([5.0, 2.7, 0.0]) DT = 0.001 SIM_TIME = 20.0 GRAPH_INTERVAL = 0.10 VIEW_INTERVAL = 0.02 PRINT_INTERVAL = 0.20 # ========================================== # 2. BALL AND GROUND PROPERTIES # ========================================== BALLS = { "basketball": (0.12, 0.62, "1 0.42 0.05 1"), "tennis": (0.0335, 0.057, "0.8 1 0.1 1"), "rubber": (0.10, 0.50, "1 0.1 0.1 1"), "steel": (0.05, 4.10, "0.7 0.7 0.8 1") } # Illustrative presets, not calibrated # real-world material properties. GROUNDS = { "concrete": (15000, 15, "0.6 0.6 0.6 1"), "rubber": (8000, 20, "0.15 0.15 0.15 1"), "foam": (1500, 55, "0.2 0.7 0.2 1") } radius, mass, ball_color = BALLS[BALL_TYPE] stiffness, damping, ground_color = GROUNDS[GROUND_TYPE] # ========================================== # 3. WINDOWS LAYOUT # ========================================== # Enables accurate window dimensions # on displays with Windows scaling. try: ctypes.windll.user32.SetProcessDPIAware() except Exception: pass screen_w = ctypes.windll.user32.GetSystemMetrics(0) screen_h = ctypes.windll.user32.GetSystemMetrics(1) # 58% of the screen for MuJoCo. left_w = int(screen_w * 0.58) right_w = screen_w - left_w window_h = screen_h - 75 GRAPH_TITLE = "LIVE PHYSICS GRAPHS" def find_mujoco_window(): """Locate the MuJoCo viewer window.""" matches = [] current_pid = os.getpid() def callback(hwnd, _): if not win32gui.IsWindowVisible(hwnd): return _, pid = win32process.GetWindowThreadProcessId(hwnd) if pid != current_pid: return title = win32gui.GetWindowText(hwnd) text = title.lower() if "mujoco" in text or "simulate" in text: matches.append(hwnd) win32gui.EnumWindows(callback, None) return matches[0] if matches else None def arrange_windows(graph_hwnd): """Place simulation left and graphs right.""" # Graphs behind the simulation. if graph_hwnd: win32gui.SetWindowPos( graph_hwnd, win32con.HWND_NOTOPMOST, left_w, 0, right_w, window_h, win32con.SWP_NOACTIVATE | win32con.SWP_SHOWWINDOW ) sim_hwnd = find_mujoco_window() if sim_hwnd: win32gui.SetWindowPos( sim_hwnd, win32con.HWND_TOP, 0, 0, left_w, window_h, win32con.SWP_SHOWWINDOW ) return True return False # ========================================== # 4. MUJOCO MODEL # ========================================== xml = f""" <mujoco model="Basketball Wind Simulation"> <option timestep="{DT}" gravity="0 0 -{GRAVITY}" wind="{WIND_VECTOR[0]} {WIND_VECTOR[1]} {WIND_VECTOR[2]}" density="1.2" viscosity="0"/> <worldbody> <light pos="0 -5 15" dir="0 0 -1"/> <geom name="ground" type="plane" size="30 30 0.1" rgba="{ground_color}"/> <body name="ball" pos="0 0 {DROP_HEIGHT}"> <freejoint/> <geom name="ball_geom" type="sphere" size="{radius}" mass="{mass}" rgba="{ball_color}"/> </body> </worldbody> <contact> <pair geom1="ground" geom2="ball_geom" condim="3" friction="0.8 0.005 0.0001 0.0001 0.0001" solref="-{stiffness} -{damping}" solimp="0.95 0.99 0.001"/> </contact> </mujoco> """ model = mujoco.MjModel.from_xml_string(xml) data = mujoco.MjData(model) ball_id = model.body("ball").id ball_geom_id = model.geom("ball_geom").id ground_id = model.geom("ground").id # ========================================== # 5. PHYSICS DATA # ========================================== times = [] positions = [] velocities = [] energies = [] bounce_count = 0 rebound_heights = [] def physics(): pos = data.xipos[ball_id].copy() # For this single free-joint body, # translational qvel occupies [0:3]. vel = data.qvel[:3].copy() momentum = mass * vel ep = mass * GRAVITY * pos[2] # Translational kinetic energy. ek = 0.5 * mass * np.dot(vel, vel) et = ep + ek return pos, vel, momentum, ep, ek, et def record(): pos, vel, p, ep, ek, et = physics() times.append(data.time) positions.append(pos) velocities.append(vel) energies.append([ep, ek, et]) # ========================================== # 6. CREATE LIVE GRAPHS # ========================================== plt.ion() fig, axes = plt.subplots( 3, 1, figsize=(7, 9), sharex=True ) fig.canvas.manager.set_window_title(GRAPH_TITLE) ax_e, ax_p, ax_v = axes fig.suptitle( f"{BALL_TYPE.upper()} / {GROUND_TYPE.upper()}\n" f"Wind X={WIND_VECTOR[0]}, " f"Y={WIND_VECTOR[1]} m/s" ) # Energy lines le1, = ax_e.plot([], [], label="Potential") le2, = ax_e.plot([], [], label="Kinetic") le3, = ax_e.plot([], [], label="Total") ax_e.set_title("Energy") ax_e.set_ylabel("Joules") ax_e.legend(loc="upper right") ax_e.grid(True) # Position lines lp1, = ax_p.plot([], [], label="X") lp2, = ax_p.plot([], [], label="Y") lp3, = ax_p.plot([], [], label="Z") ax_p.set_title("Position") ax_p.set_ylabel("Meters") ax_p.legend(loc="upper right") ax_p.grid(True) # Velocity lines lv1, = ax_v.plot([], [], label="Vx") lv2, = ax_v.plot([], [], label="Vy") lv3, = ax_v.plot([], [], label="Vz") ax_v.set_title("Velocity") ax_v.set_xlabel("Time (s)") ax_v.set_ylabel("m/s") ax_v.legend(loc="upper right") ax_v.grid(True) fig.tight_layout() plt.show(block=False) # Complete initial window creation. fig.canvas.draw() fig.canvas.flush_events() graph_hwnd = win32gui.FindWindow(None, GRAPH_TITLE) def update_graphs(): t = np.asarray(times) p = np.asarray(positions) v = np.asarray(velocities) e = np.asarray(energies) if len(t) == 0: return le1.set_data(t, e[:, 0]) le2.set_data(t, e[:, 1]) le3.set_data(t, e[:, 2]) lp1.set_data(t, p[:, 0]) lp2.set_data(t, p[:, 1]) lp3.set_data(t, p[:, 2]) lv1.set_data(t, v[:, 0]) lv2.set_data(t, v[:, 1]) lv3.set_data(t, v[:, 2]) for ax in axes: ax.relim() ax.autoscale_view() ax.set_xlim(0, max(2, data.time + 0.2)) # Update without calling plt.pause(), # which can change window focus. fig.canvas.draw_idle() fig.canvas.flush_events() # ========================================== # 7. DRAW WIND VECTOR IN 3D # ========================================== def draw_wind(viewer): scene = viewer.user_scn scene.ngeom = 0 if scene.maxgeom < 1: return if np.linalg.norm(WIND_VECTOR) < 1e-9: return start = np.array([-3.0, -2.0, 8.0]) end = start + WIND_VECTOR * 0.5 geom = scene.geoms[0] mujoco.mjv_initGeom( geom, mujoco.mjtGeom.mjGEOM_ARROW, np.zeros(3), np.zeros(3), np.eye(3).flatten(), np.array([0.1, 0.4, 1, 1], dtype=np.float32) ) mujoco.mjv_connector( geom, mujoco.mjtGeom.mjGEOM_ARROW, 0.08, start, end ) scene.ngeom = 1 # ========================================== # 8. COLLISION DETECTION # ========================================== def detect_collision(): for i in range(data.ncon): c = data.contact[i] if {c.geom1, c.geom2} != { ground_id, ball_geom_id }: continue force = np.zeros(6) mujoco.mj_contactForce( model, data, i, force ) if force[0] > 1e-8: return i, force[0] return None, 0.0 def collision_callback(index, force, old_vel): c = data.contact[index] print("\n========== COLLISION ==========") print(f"Time: {data.time:.4f} s") print(f"Ball: {BALL_TYPE}") print(f"Ground: {GROUND_TYPE}") print(f"Contact XYZ: {np.round(c.pos, 3)}") print(f"Previous velocity: {np.round(old_vel, 3)}") print(f"Normal force: {force:.2f} N") print("================================\n") # ========================================== # 9. TERMINAL PHYSICS # ========================================== def print_status(): pos, vel, p, ep, ek, et = physics() print( f"t={data.time:6.3f} | " f"XYZ={np.round(pos, 3)} | " f"V={np.round(vel, 3)}" ) print( f"Momentum={np.round(p, 3)} | " f"Epot={ep:7.2f} J | " f"Ekin={ek:7.2f} J | " f"Etotal={et:7.2f} J" ) # ========================================== # 10. MAIN SIMULATION # ========================================== def main(): global bounce_count print("\nMUJOCO LIVE PHYSICS") print("Ball:", BALL_TYPE) print("Mass:", mass, "kg") print("Diameter:", radius * 2, "m") print("Ground:", GROUND_TYPE) print("Wind:", WIND_VECTOR, "m/s") print("Timestep:", DT, "s\n") record() print_status() graph_steps = max(1, round(GRAPH_INTERVAL / DT)) view_steps = max(1, round(VIEW_INTERVAL / DT)) print_steps = max(1, round(PRINT_INTERVAL / DT)) step = 0 was_touching = False tracking_rebound = False with mujoco.viewer.launch_passive( model, data, show_left_ui=False, show_right_ui=False ) as viewer: with viewer.lock(): viewer.cam.lookat[:] = [0, 0, 5] viewer.cam.distance = 23 viewer.cam.azimuth = 135 viewer.cam.elevation = -15 viewer.sync() # Position MuJoCo left, # graphs right and behind. arrange_windows(graph_hwnd) wall_start = time.perf_counter() print("Program started...") # This line adds the 3-second delay time.sleep(3) # Set camera. while ( viewer.is_running() and data.time < SIM_TIME ): if not plt.fignum_exists(fig.number): break old_vel = data.qvel[:3].copy() old_vz = data.qvel[2] # Physics step: 1 ms mujoco.mj_step(model, data) step += 1 record() # Contact check ci, force = detect_collision() touching = ci is not None if touching and not was_touching: bounce_count += 1 print( f"\nBOUNCE CONTACT {bounce_count}" ) collision_callback( ci, force, old_vel ) if was_touching and not touching: tracking_rebound = True # Detect highest rebound point vz = data.qvel[2] if ( tracking_rebound and not touching and old_vz > 0 and vz <= 0 ): height = data.xipos[ball_id, 2] rebound_heights.append(height) print( f"REBOUND HEIGHT: {height:.3f} m" ) tracking_rebound = False was_touching = touching # Update MuJoCo viewer. if step % view_steps == 0: with viewer.lock(): draw_wind(viewer) viewer.sync() # Update graphs behind viewer. if step % graph_steps == 0: update_graphs() # Terminal output. if step % print_steps == 0: print_status() # Approximate real-time speed. target = wall_start + data.time remaining = target - time.perf_counter() if remaining > 0: time.sleep(remaining) # ===================================== # 11. RESULTS # ===================================== print("\nSIMULATION COMPLETE") print("Collision events:", bounce_count) for i, h in enumerate(rebound_heights, 1): print(f"Rebound {i}: {h:.3f} m") if plt.fignum_exists(fig.number): update_graphs() plt.ioff() plt.show() if __name__ == "__main__": main() |
About the Author